Mini-Phyling GPS
Mini-Phyling GPS
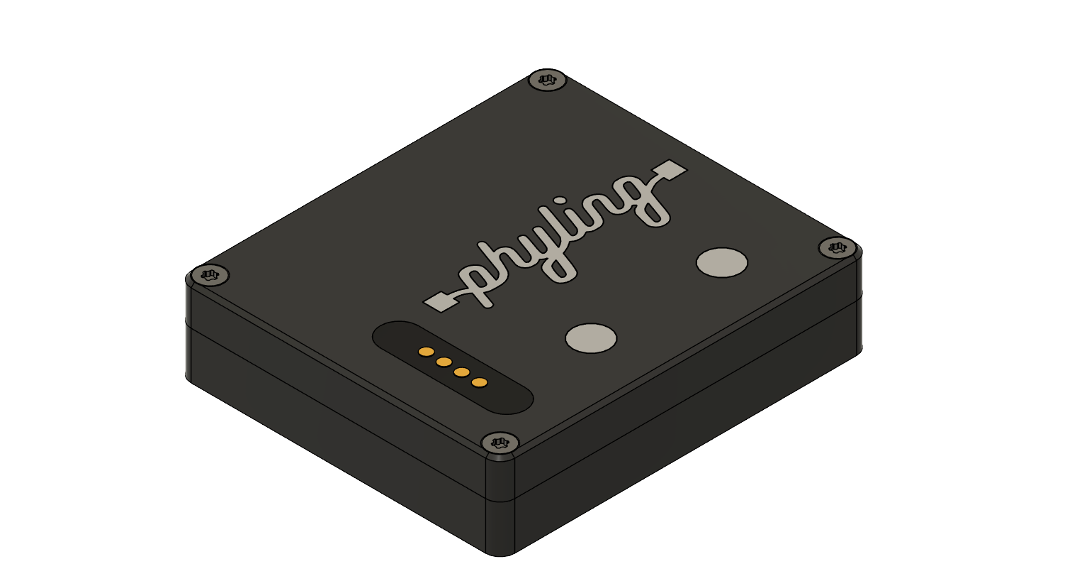
Le Mini-Phyling GPS associe une centrale inertielle 9 axes à un récepteur GNSS multi-constellation dans un boîtier étanche IPX8 de seulement 25 g. Il reprend le fonctionnement du Mini-Phyling V2 et y ajoute la mesure de la position et de la vitesse GPS.
Présentation générale
Le Mini-Phyling GPS enregistre en local ou transmet ses données en temps réel en Bluetooth Low Energy (BLE) à l'application Phyling via un Maxi-Phyling. Mouvement et positionnement sont mesurés simultanément et synchronisés dans un même enregistrement.
Caractéristiques techniques
| Caractéristique | Valeur |
|---|---|
| Dimensions | 51 × 44.5 × 11.8 mm |
| Masse | 25 g |
| Connectivité | Bluetooth Low Energy (BLE) |
| Étanchéité | IPX8 |
| Autonomie | 5 h (sans capteur additionnel) |
| Transmission | Temps réel sur l'application Phyling via un Maxi-Phyling |
| Fréquence d'échantillonnage | 200 Hz |
| Capteurs embarqués | IMU 9 axes (Accéléromètre 16G, Gyroscope 2000°/s, Magnétomètre 16 Gauss) GNSS multi-constellation (10 Hz) |
Fonctionnalités et Usages
Le Mini-Phyling GPS a été conçu pour répondre au besoin de captation du mouvement et de positionnement GPS dans les activités à forte contrainte de place. Petit, autonome et étanche (IPX8), il mesure à la fois les mouvements et la position GPS là où un boîtier classique ne peut pas être installé.
- Natation en eau libre : Glissé dans un bonnet de natation pour suivre la trajectoire, la vitesse et la fréquence de nage.
- Kitesurf, windsurf et voile légère : Fixé sur l'aile ou le gréement pour analyser les mouvements de la voile et la vitesse sur l'eau.
- Surf, stand-up paddle et kayak : Positionné sur la planche ou le bateau pour relier vitesse, cap et mouvements de l'embarcation.
- Ski et sports de glisse : Intégré au casque ou à la dorsale pour mesurer vitesse, trajectoire et impacts.
- Trail et course d'orientation : Porté au plus près du corps pour associer foulée et parcours.
- Industrie du sport : Validation terrain de prototypes d'équipements (planches, ailes, embarcations, casques) en conditions réelles, sans modifier l'équipement.
Données disponibles
Les données brutes sont disponibles depuis l'application Cloud Phyling et peuvent être exportées au format .CSV.
Données du Mini-Phyling GPS
| Donnée | Description | Unité | Remarque |
|---|---|---|---|
T | Temps depuis le début de l'enregistrement | s | Donnée brute |
time | Horodatage de l'échantillon | s | Donnée brute |
timestamp | Timestamp depuis 1970 | s | Si GPS, simple conversion de gpstimeUs ; sinon, utilisation du temps du Maxi-Phyling |
selection_num | Numéro de la sélection | - | |
gpstimeUs | Timestamp GPS depuis 1970 | µs | Donnée brute |
gpsTimeAccuracyNs | Précision du temps GPS | ns | Donnée brute |
gps.fs | Fréquence d'acquisition du GPS | Hz | Donnée brute |
gps.latitude | Latitude | deg | Donnée brute |
gps.longitude | Longitude | deg | Donnée brute |
gps.speed | Vitesse | m/s | Donnée brute |
altitude | Altitude | m | Donnée brute |
heading | Direction | deg | Donnée brute |
gps.nSat | Nombre de satellites | - | Donnée brute |
gps.PDOP | Dilution de précision de la position (3D) | - | Donnée brute |
imu.fs | Fréquence d'acquisition de l'IMU | Hz | Donnée brute |
imu.acc_x, imu.acc_y, imu.acc_z | Accélérations sur les 3 axes | m/s² | Donnée brute |
imu.gyro_x, imu.gyro_y, imu.gyro_z | Vitesses angulaires sur les 3 axes | deg/s | Donnée brute |
imu.pitch, imu.roll, imu.yaw | Orientation du boîtier (tangage, roulis, lacet) | deg | Donnée brute |
Utilisation
Le Mini-Phyling GPS s'utilise comme un Mini-Phyling V2 :
- Lancer un enregistrement : voir Allumage et enregistrement.
- Récupérer les données et les importer sur l'application Cloud : voir Mode USB & transfert Cloud.
[!NOTE] Pour toutes les informations relatives au fonctionnement général (code couleur LED, charge, configuration), consultez la page Mini-Phyling V2.
Support de fixation
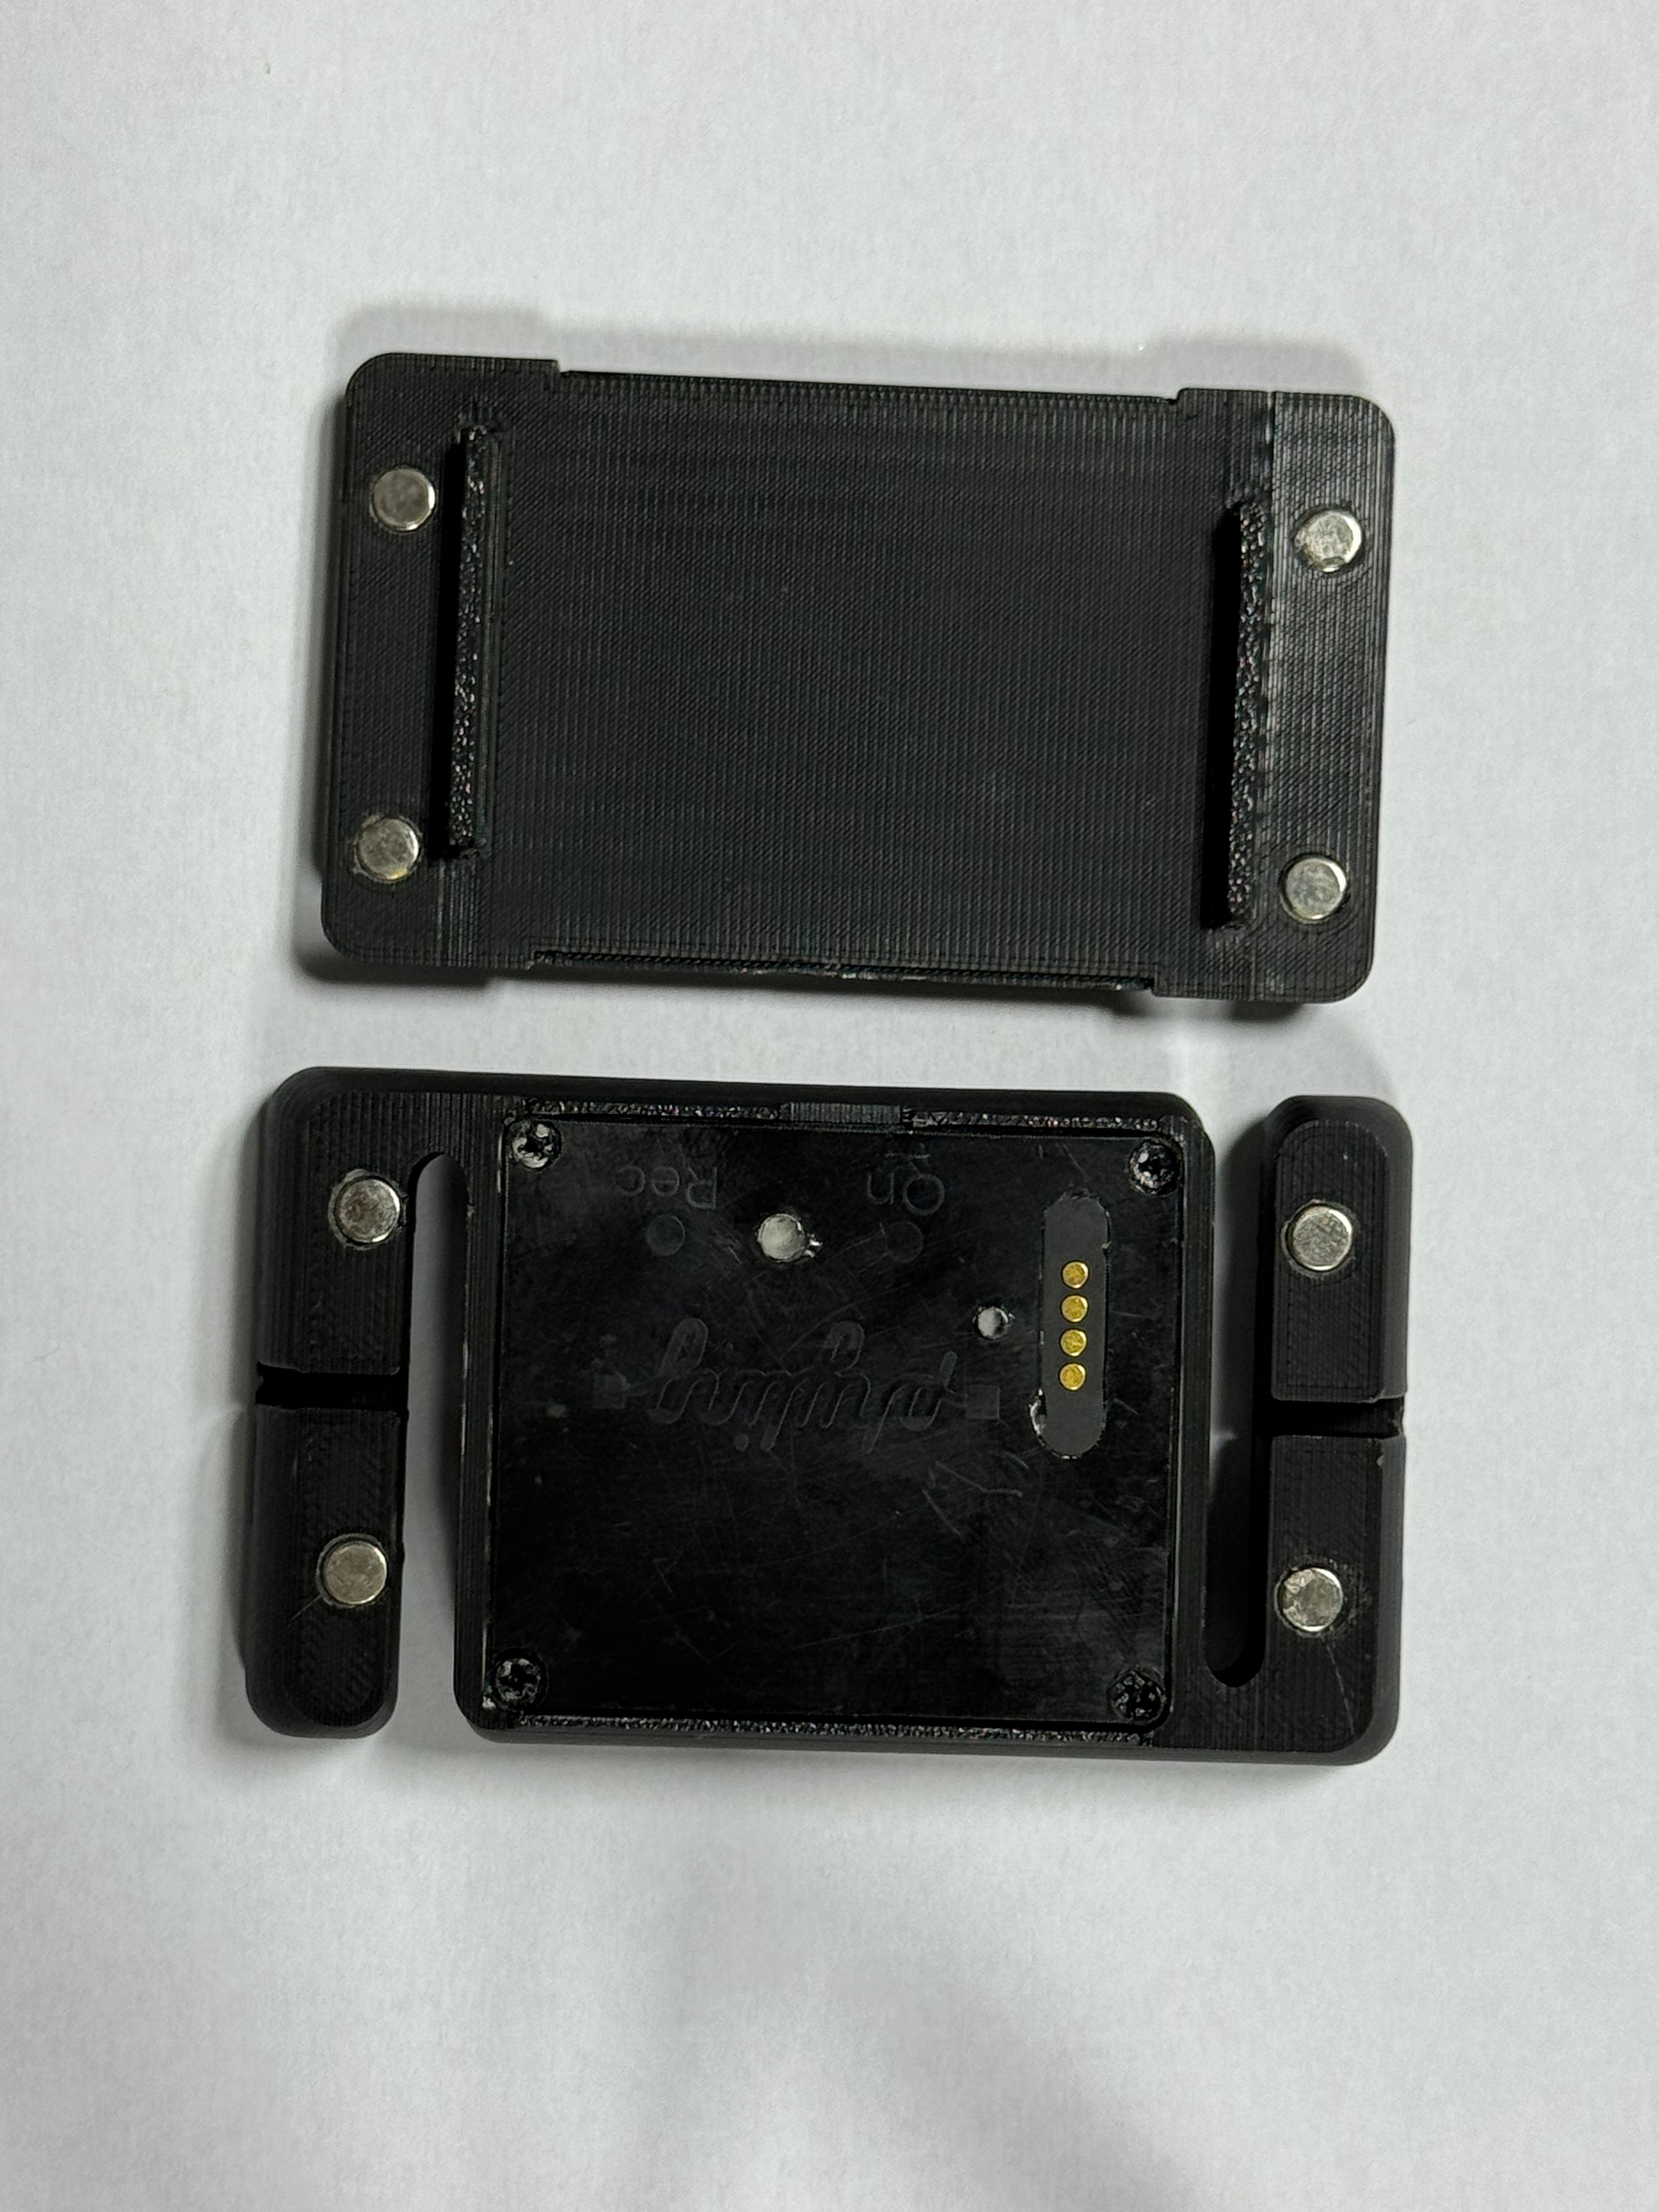
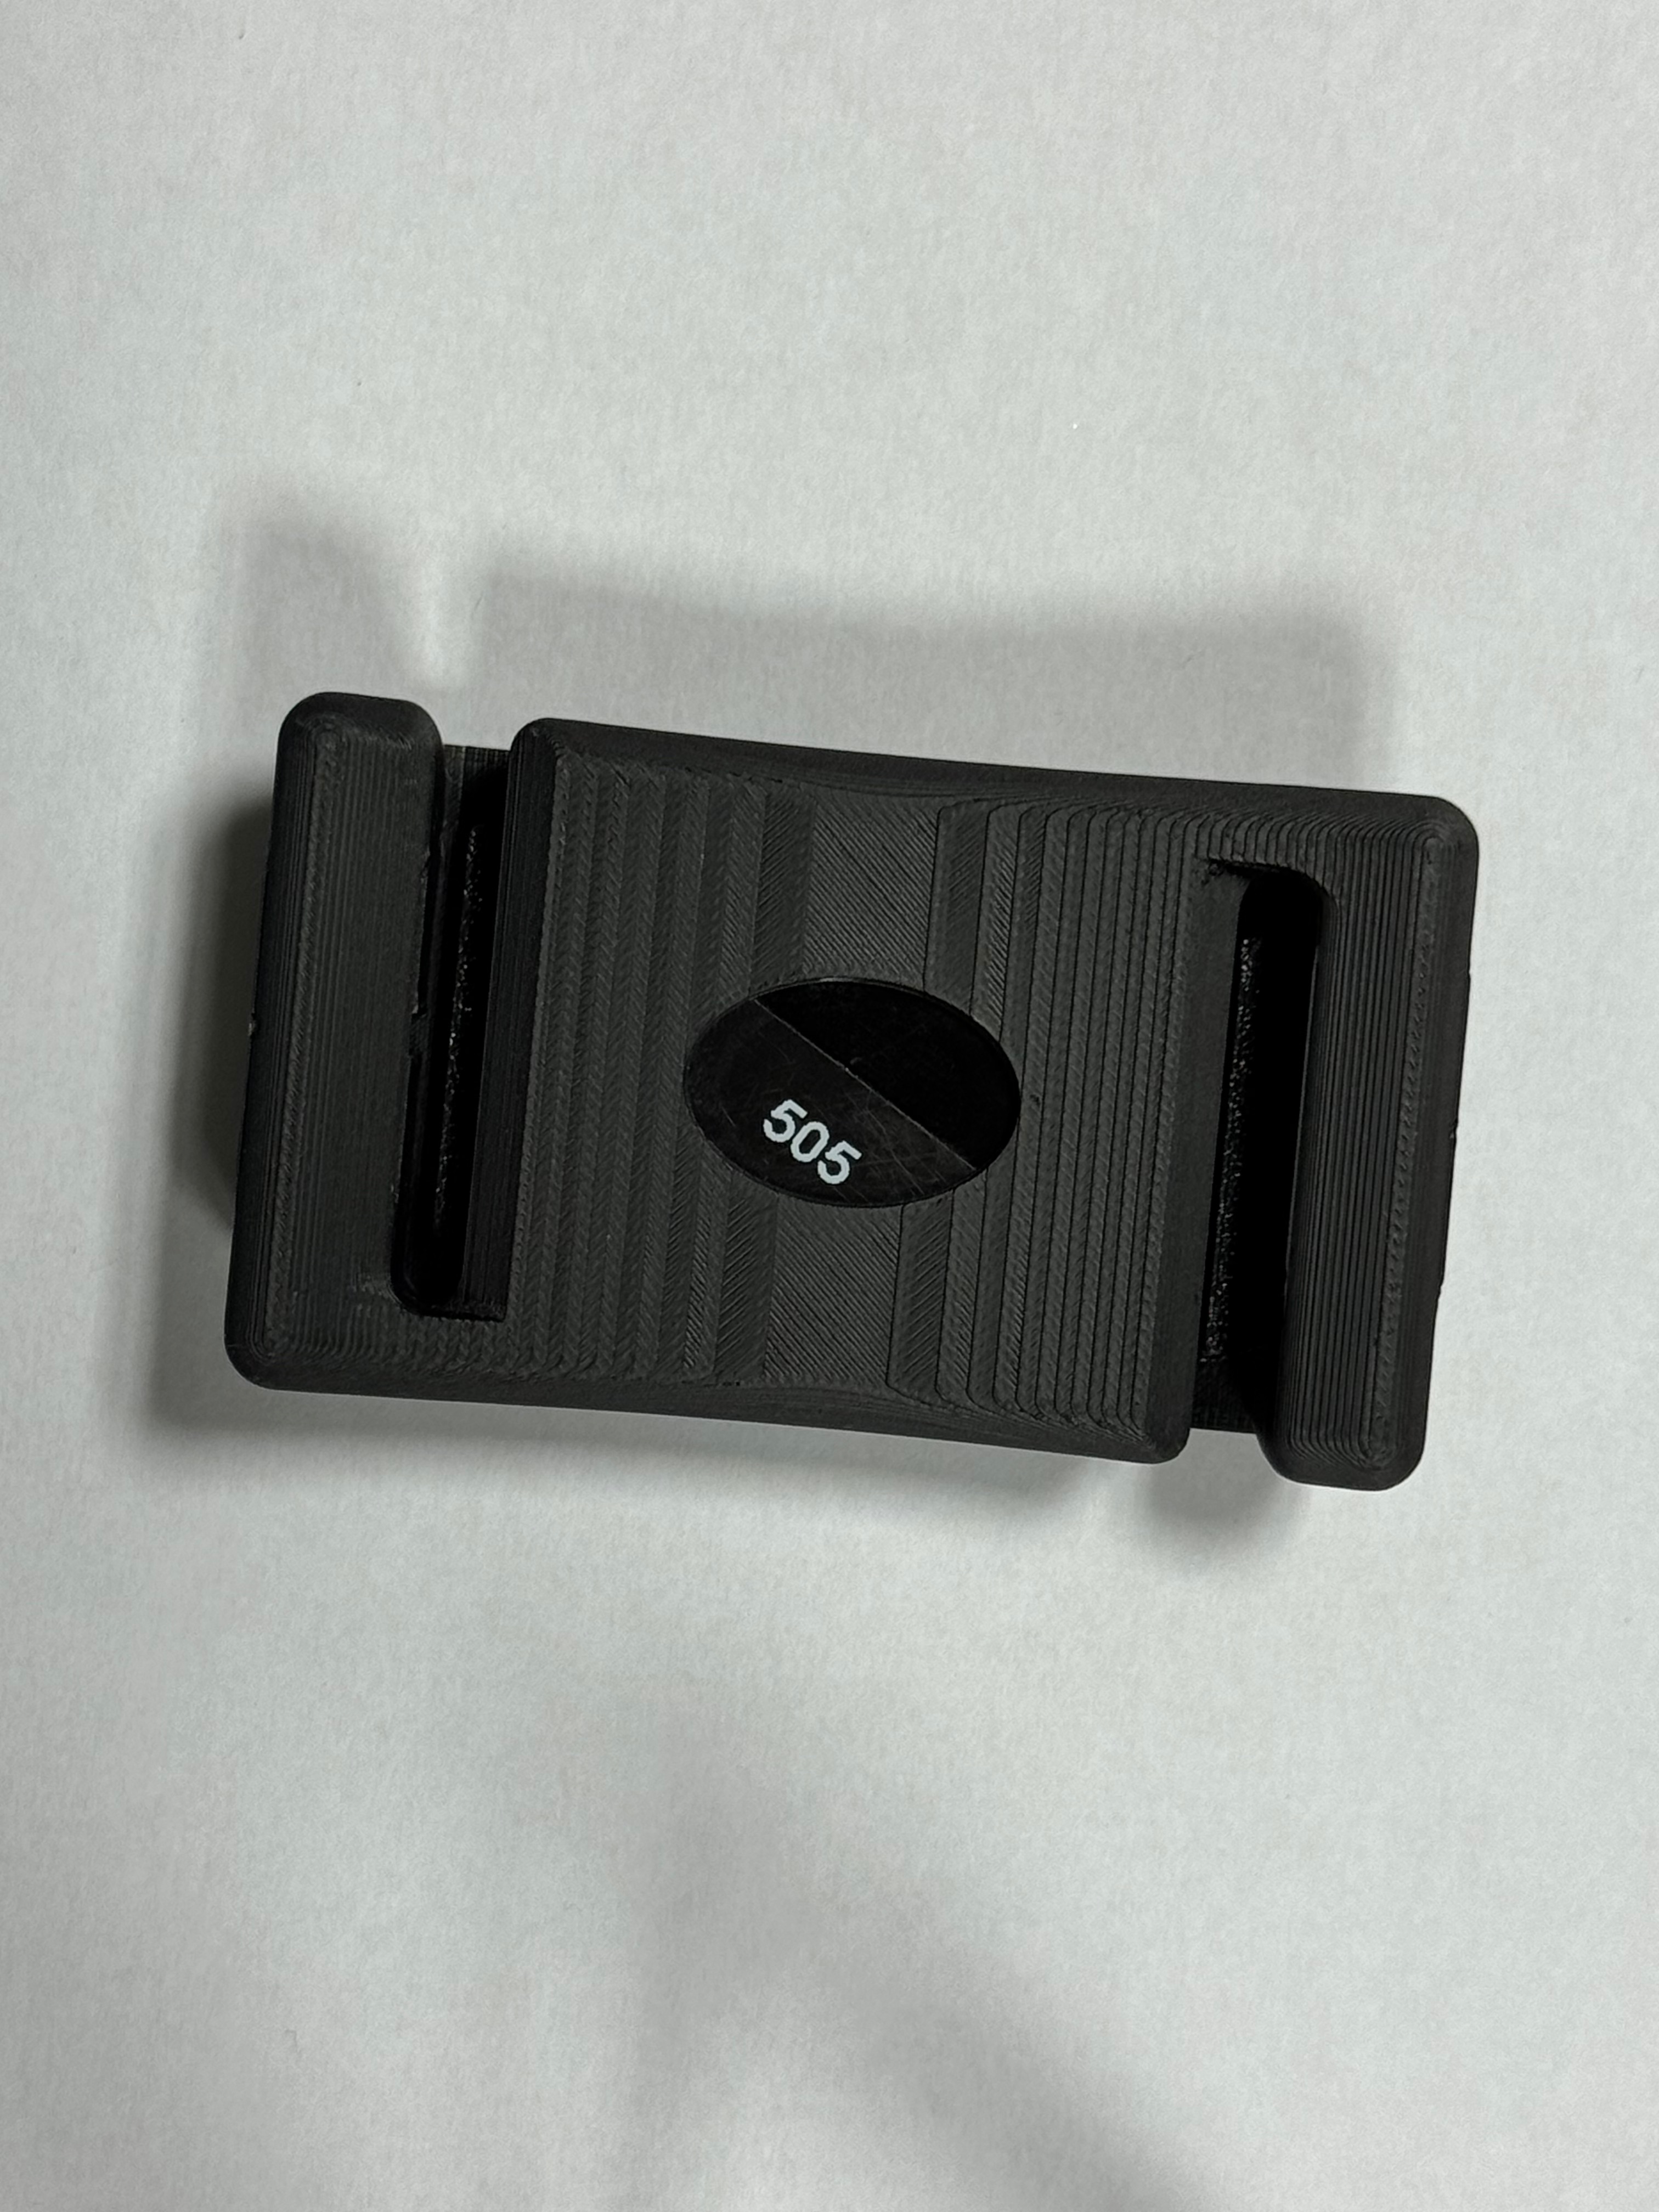
Support de natation